위성마다 처음부터 다시 만들 필요는 없습니다. Leoverse는 표준 하드웨어와 개방형 소프트웨어로 위성 개발의 기준을 바꿉니다.

하나의 아키텍처, 수많은 임무

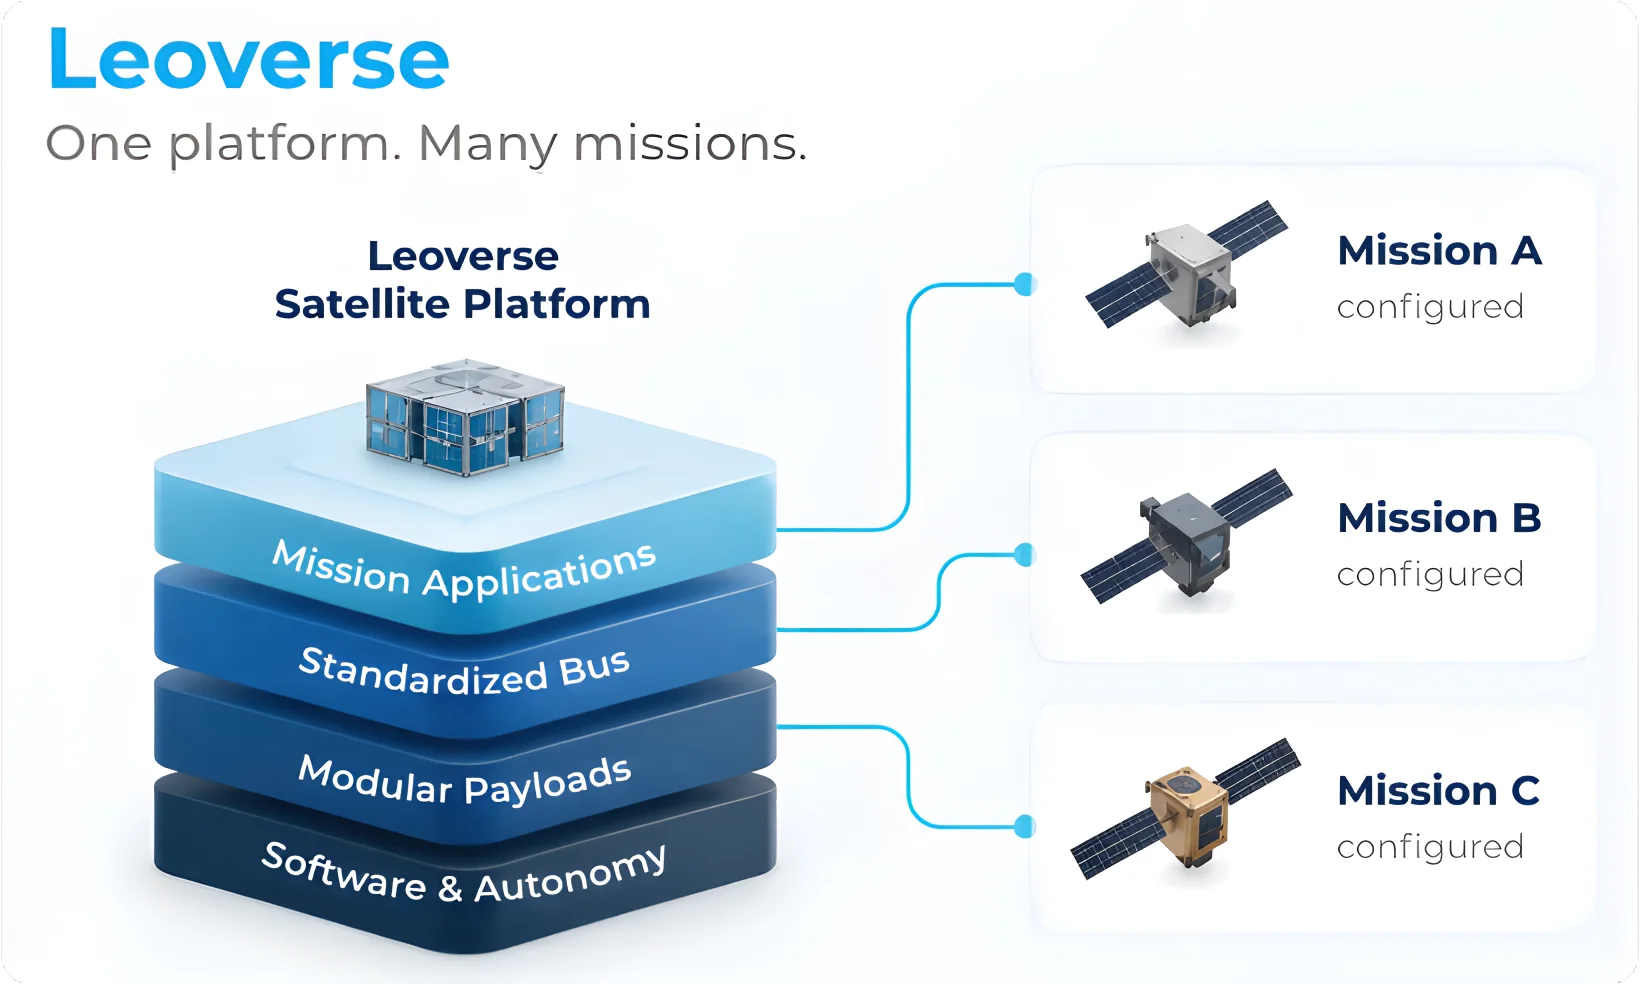
Mission Applications
임무별 로직과 탑재체 소프트웨어입니다. 위성의 목적에 따라 바뀌는 계층입니다.
Standardized Bus
모든 임무가 기반으로 삼는 공통 구조·전기·데이터 인터페이스입니다.
Modular Payloads
표준 인터페이스로 연결하는 센서·무선장치·컴퓨팅입니다. 임무가 바뀌면 이것만 바꿉니다.
Software & Autonomy
Leoverse OS와 HAL, 온보드 AI 런타임입니다. 하드웨어가 바뀌어도 그대로 갑니다.
Leoverse 플랫폼을 네 계층으로 쌓아 놓고, 그 위에서 서로 다른 세 임무를 구성하는 그림

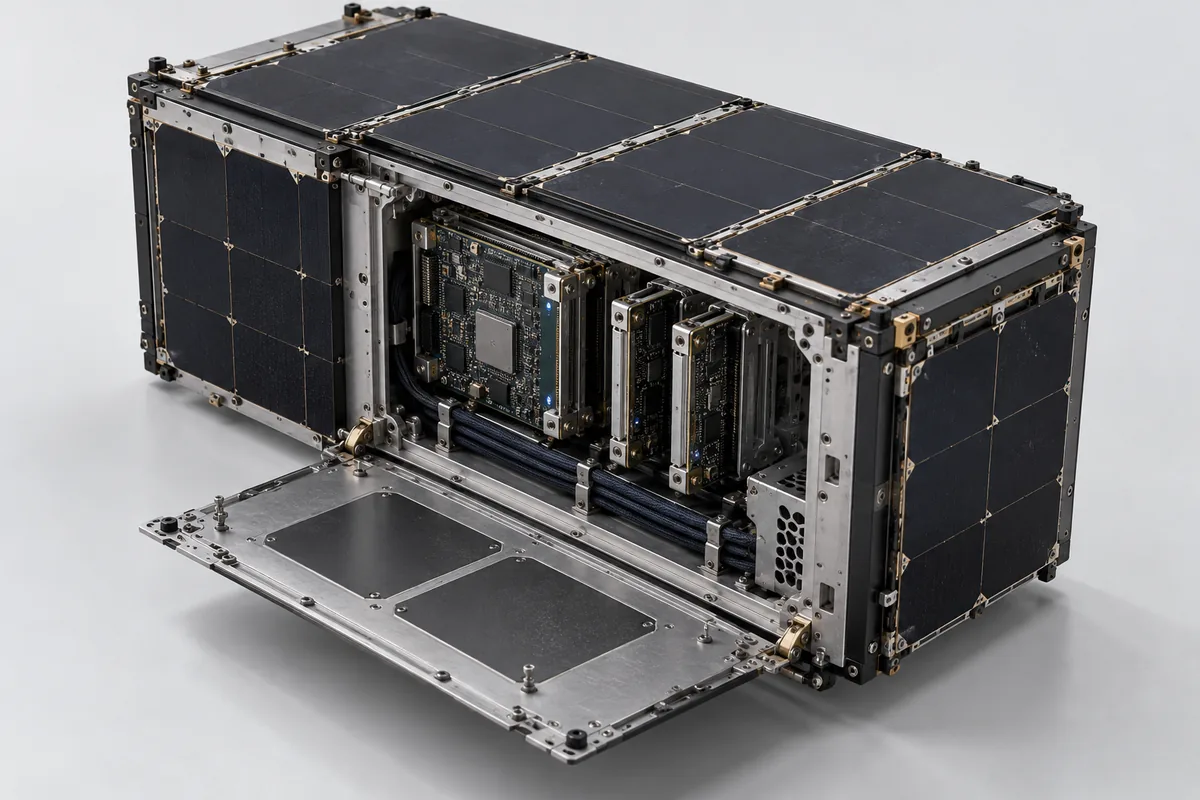
AI Core Motherboard — 하드웨어

측면 패널을 연 저궤도 소형위성 안에 단일보드 컴퓨터와 확장 모듈이 나란히 꽂혀 있는 개념 이미지
이해를 돕기 위한 개념 이미지입니다. 실제 제품 사진이 아닙니다.
Edge AI
궤도 위에서 데이터를 직접 분석하는 전용 가속기입니다. 원본을 그대로 내려보내면 전송에만 며칠이 걸리지만, 궤도에서 먼저 분석해 의미 있는 결과만 보내면 내려보낼 데이터가 크게 줄어듭니다.
SBC
위성의 일상 업무를 처리하는 주력 프로세서입니다. 임무 수행, 지상국 통신, SAR 처리, 모듈 제어를 맡습니다. 지상에서 널리 쓰이는 Arm 아키텍처를 우주 환경에 맞게 검증해, 익숙한 개발 환경을 그대로 쓰면서 궤도에서 버팁니다.
MCU
주 프로세서를 감시하고 되살리는 독립 감시 칩입니다. 우주에서는 방사선 입자 하나로도 프로세서가 멈출 수 있지만, 궤도 위의 위성은 사람이 손써 다시 켤 수 없습니다. 그래서 이 칩은 주 프로세서와 분리된 채 늘 깨어 있다가, 이상을 감지하면 전원을 끊고 다시 켜 시스템을 되살립니다.
CCSDS SOIS
임무가 달라지면 보드가 아니라 모듈을 바꿉니다. 통신·관측·항법 위성은 목적이 달라도 컴퓨팅 코어는 같아도 됩니다. 모듈과의 데이터 연결은 표준 위성 온보드 인터페이스(CCSDS SOIS)를 따르므로, 코어 보드는 그대로 두고 통신·저장·SAR·GNSS·광통신 모듈만 바꿔 꽂습니다.
위성마다 컴퓨터를 다시 설계하지 않고, 검증된 코어를 재사용하며 임무만 바꿉니다.

실시간 안전 소프트웨어

위성 안에는 ‘공항 관제탑’과 같은 우선순위 규칙이 있습니다. 관제탑이 착륙 중인 비행기를 가장 먼저 처리하듯, 위성도 생존과 직결된 일을 먼저 처리하도록 설계했습니다.

우선순위 처리

  1. 최우선 미션제어 · 통신 · 고장감시
  2. 중간 AI 처리 · 저장
  3. 후순위 데이터 다운링크

안전과 직결된 작업을 최우선으로 실행하고, AI 처리·저장은 그다음, 데이터 다운링크는 마지막에 둡니다.
하드웨어는 바꾸고, 임무는 그대로

  1. Mission Applications
  2. Platform Services API
  3. Module Support Package 이 층만 교체

A1 Leoverse는 표준 추상화 스택으로 임무 소프트웨어와 그 아래 하드웨어를 분리합니다. 탑재체·센서·AI 가속기는 임무마다 바뀌어도, 비행 소프트웨어와 그 검증 이력은 그대로 이어집니다.

방사선을 견디는 설계

방사선이 일으키는 순간 오류를 감시하고 삼중화(TMR)·EDAC·CRC로 데이터를 지킵니다. 장애가 생기면 자동으로 격리·재부팅·복구합니다.

온보드 AI와 규칙 기반 안전 로직이 함께 위성 상태를 감시해 이상을 감지하고, 해당 구역 차단·재부팅·복구까지 지상 개입 없이 수행합니다.

개방형 SDK

표준 API로 외부 개발자·부품회사가 함께 서비스와 daughterboard를 개발·연동합니다.

AI API
외부 개발자
Telemetry API
서비스
Satellite Command API
부품회사
Device API
daughterboard

Digital Twin

쏘아 올리기 전에, 하드웨어와 소프트웨어가 궤도 환경에서 제대로 동작하는지 가상에서 먼저 확인합니다. 조종사가 실제 비행기를 몰기 전 시뮬레이터에서 연습하는 것과 같습니다.
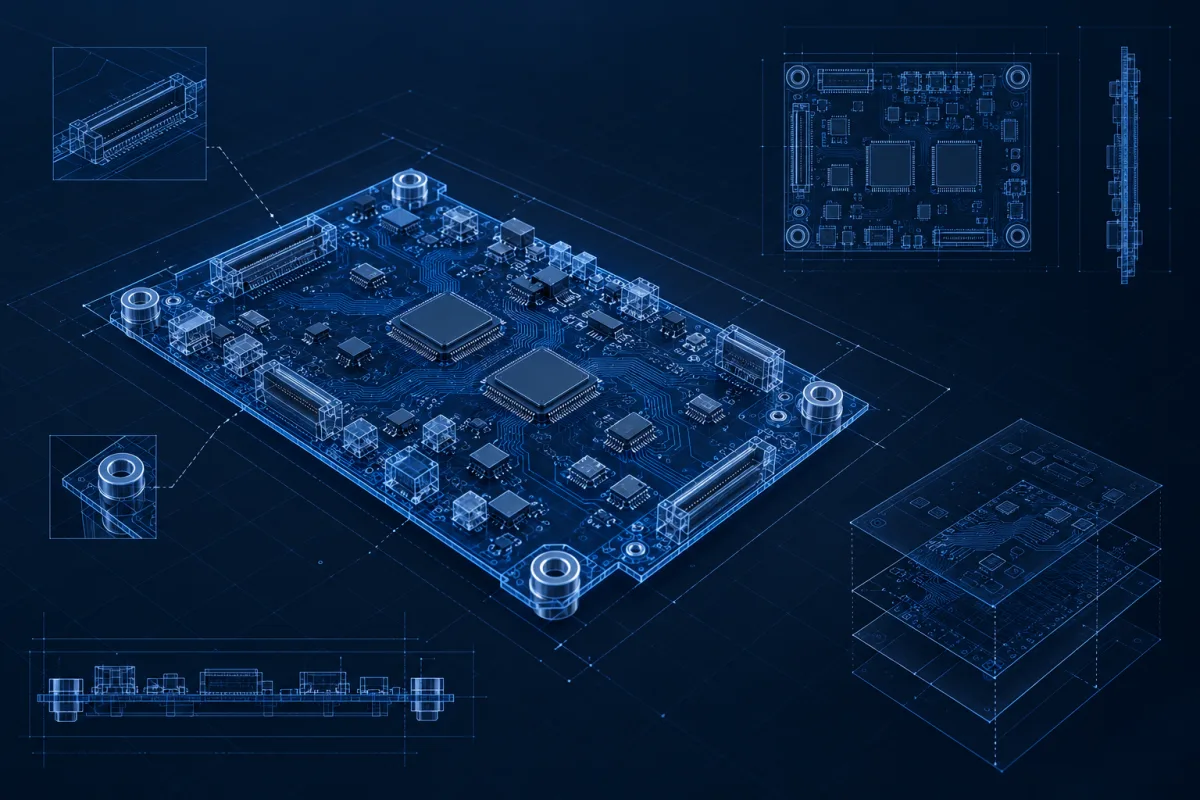
  1. 디지털 트윈 안에서 3D 모델과 단면·분해도로 검증 중인 보드 개념 이미지

    부품 디지털 트윈 (1단계)

    대상
    3D 모델로 만든 완성 부품들
    내용
    트윈 안에서 부품 간 조합을 맞춰 본다
    확인하는 것
    이 조합이 성립하는가
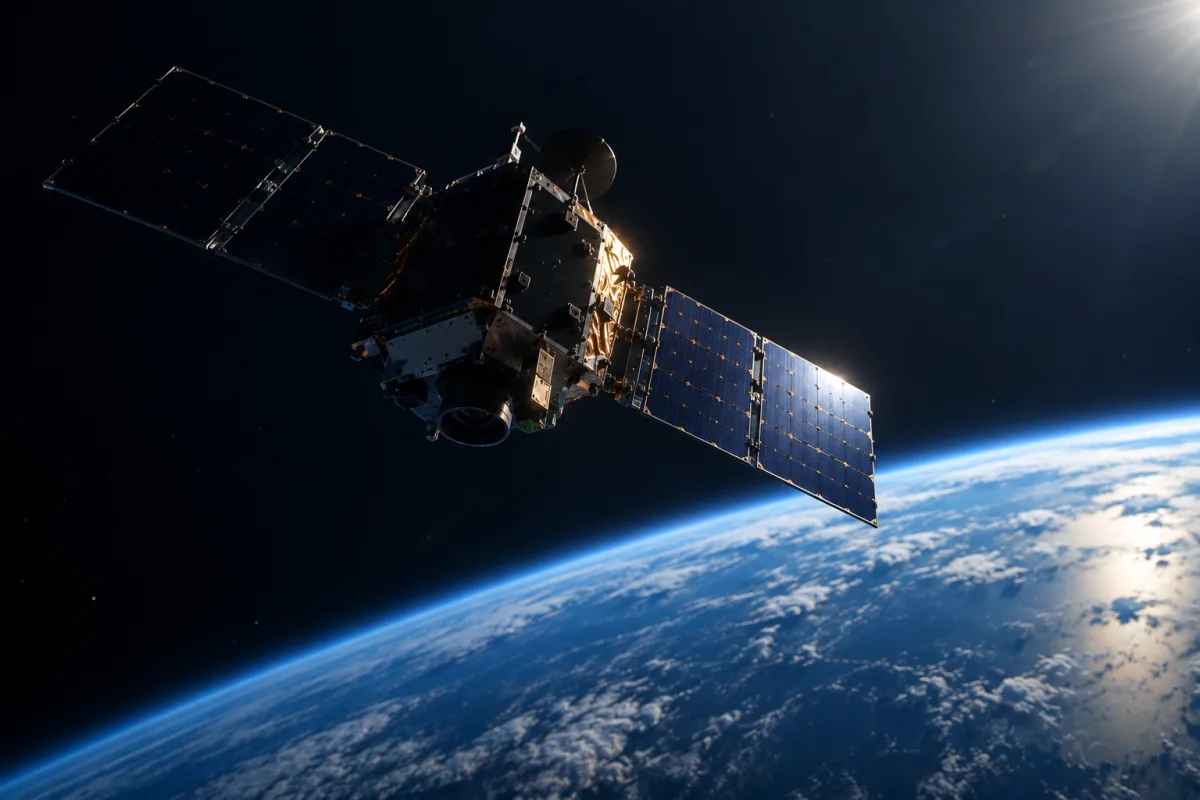
  2. 궤도에 오른 위성이 임무를 수행하는 모습을 나타낸 개념 이미지

    우주 임무 디지털 트윈 (2단계)

    대상
    저궤도 환경을 재현한 가상 공간 속 완성 위성
    내용
    궤도·통신·전력·온도 조건에서 위성이 임무를 수행하는 과정을 모의한다
    확인하는 것
    이 위성이 궤도에서 임무를 해내는가

이해를 돕기 위한 개념 이미지입니다. 실제 제품 사진이 아닙니다.

검증 4단계

  1. 설계 정의

    위성 구조와 임무 시나리오, 레퍼런스 하드웨어 구성을 정의합니다.

  2. 가상 운용

    궤도·통신·전력·온도 조건을 재현해 하드웨어 행동모델을 검증합니다.

  3. AI 검증

    SAR 분석·고장탐지·해상추적 등 온보드 AI 임무를 가상에서 시연합니다.

  4. 실물 제조 착수

    검증 결과를 근거로 레퍼런스 보드 1차 시작품을 제작합니다.

핵심 산출물은 ‘데모 영상’이 아니라, 실물 제조에 들어가기 전 위험을 미리 제거한 검증 데이터입니다.

직접 제조

가상에서 위험을 걷어낸 설계는 도면으로 끝나지 않습니다. 검증이 끝난 설계를 레퍼런스 보드 시작품으로 직접 제조합니다.